ROBOT REACHABILITY, MADE PRACTICAL

机器人工作空间与
可达性分析,在本地完成。

TaskReach 帮助机器人集成商与工程师,在几分钟内回答“这台机器人能否完成任务”。
  • 这台机器人适合我的任务吗?
  • 工作站布局和目标区域设置合理吗?
  • 真实搭建后,会不会发生碰撞?
macOS / Windows / Docker数据不出本机支持主流 URDF
LIVE WORKSPACE ANALYSISFK / IK / COLLISION
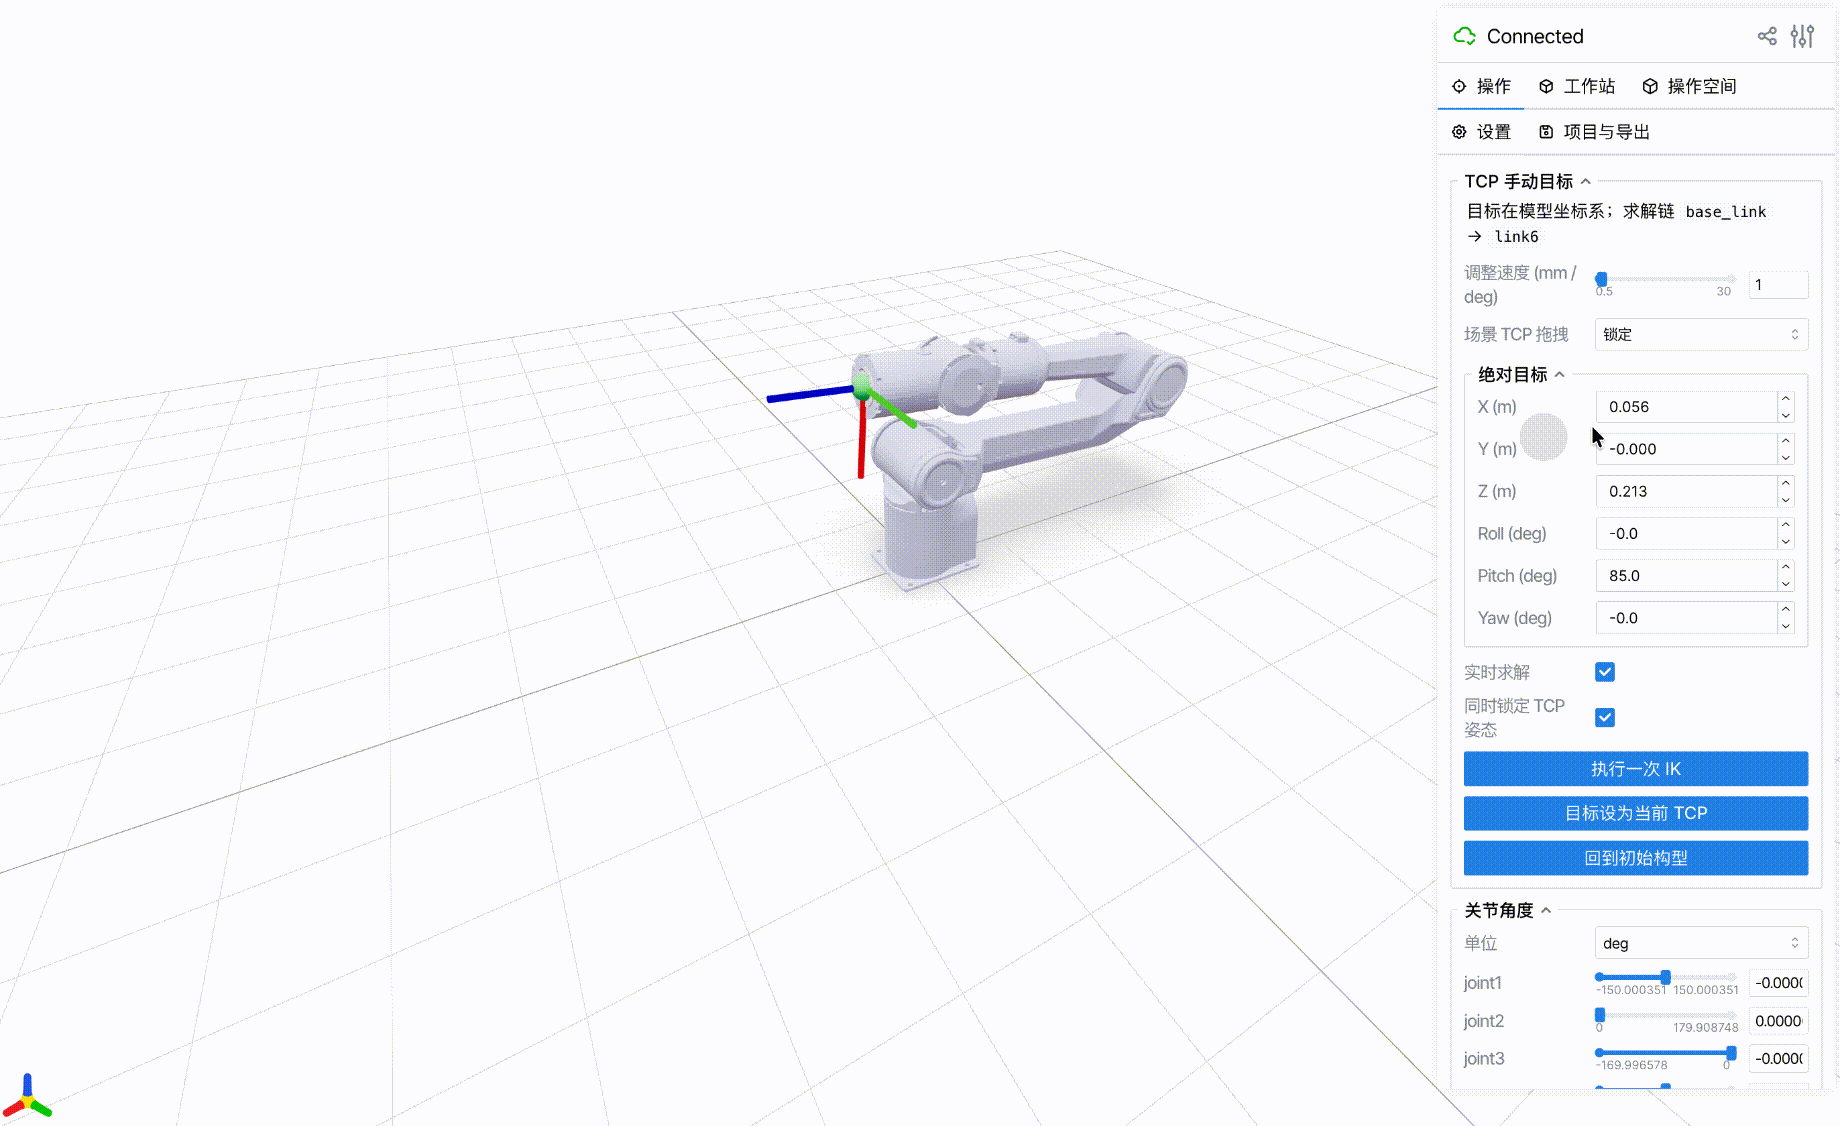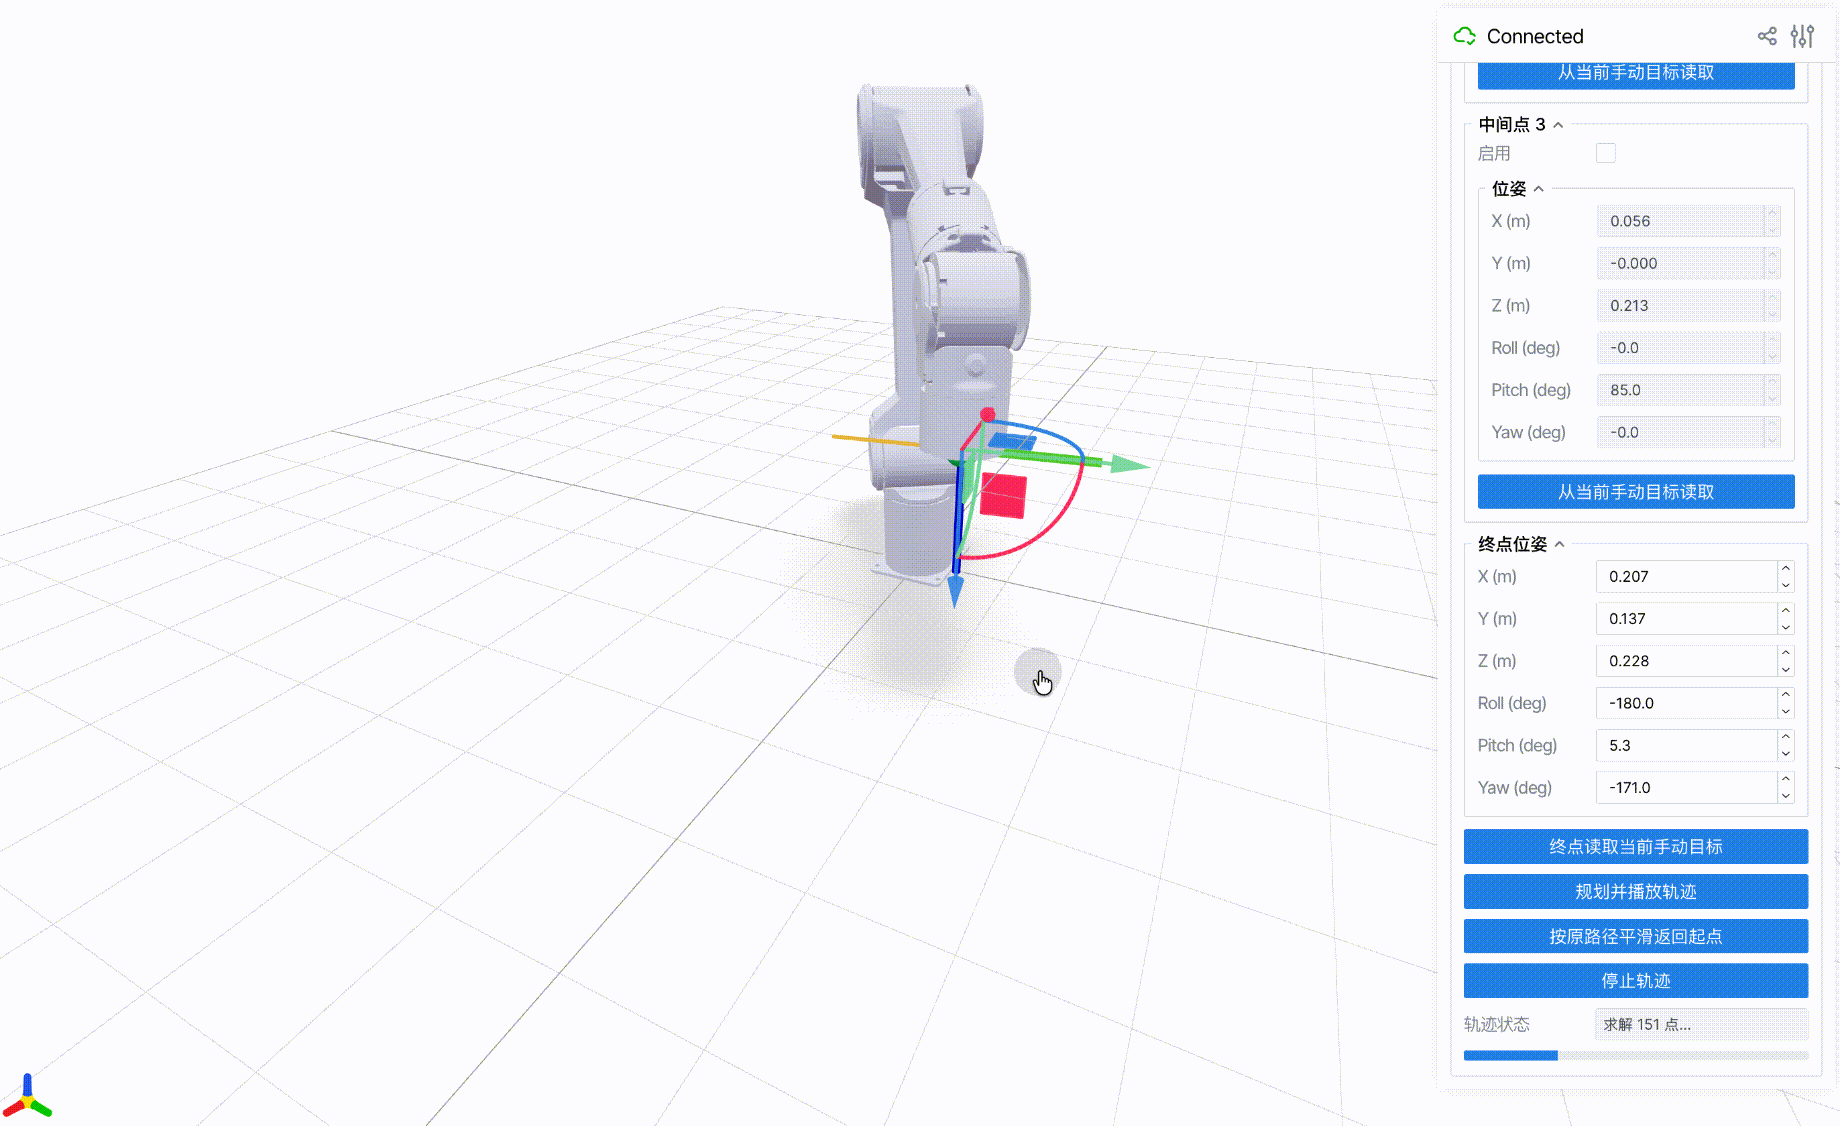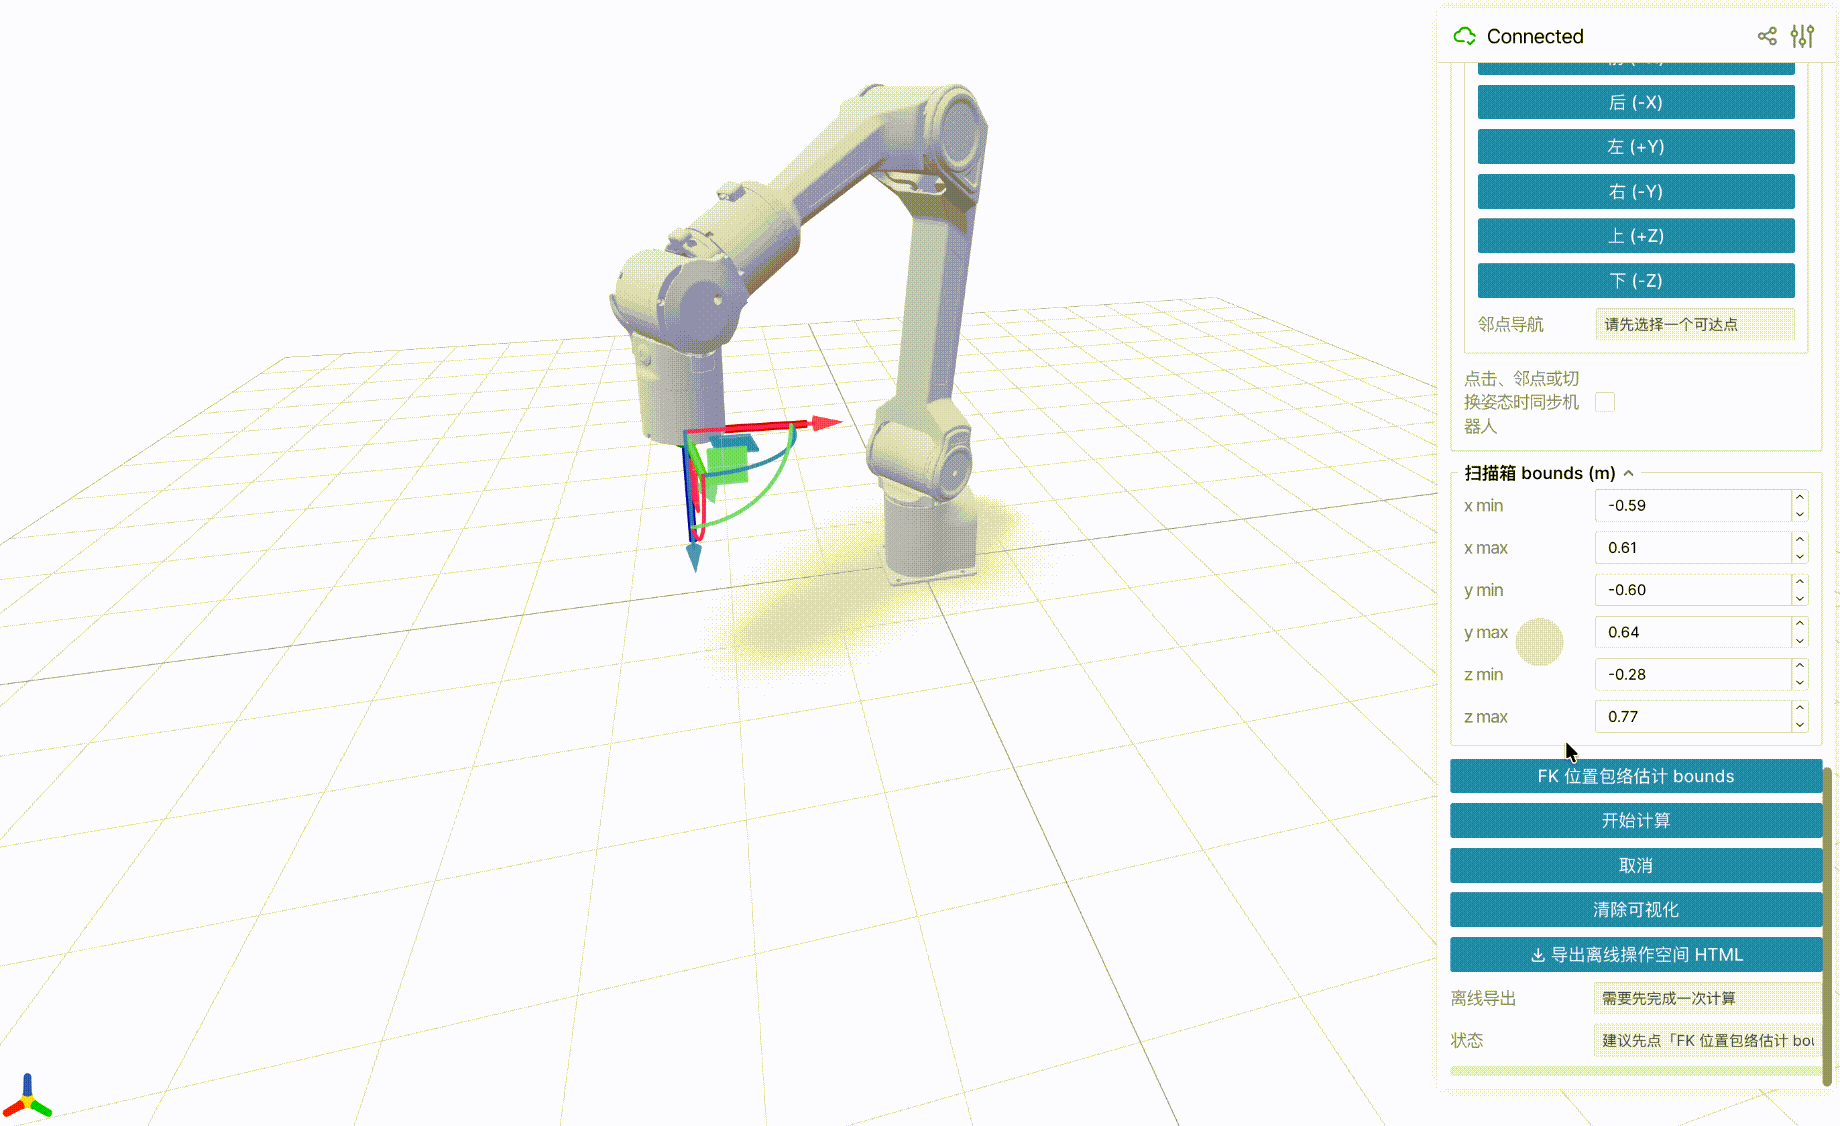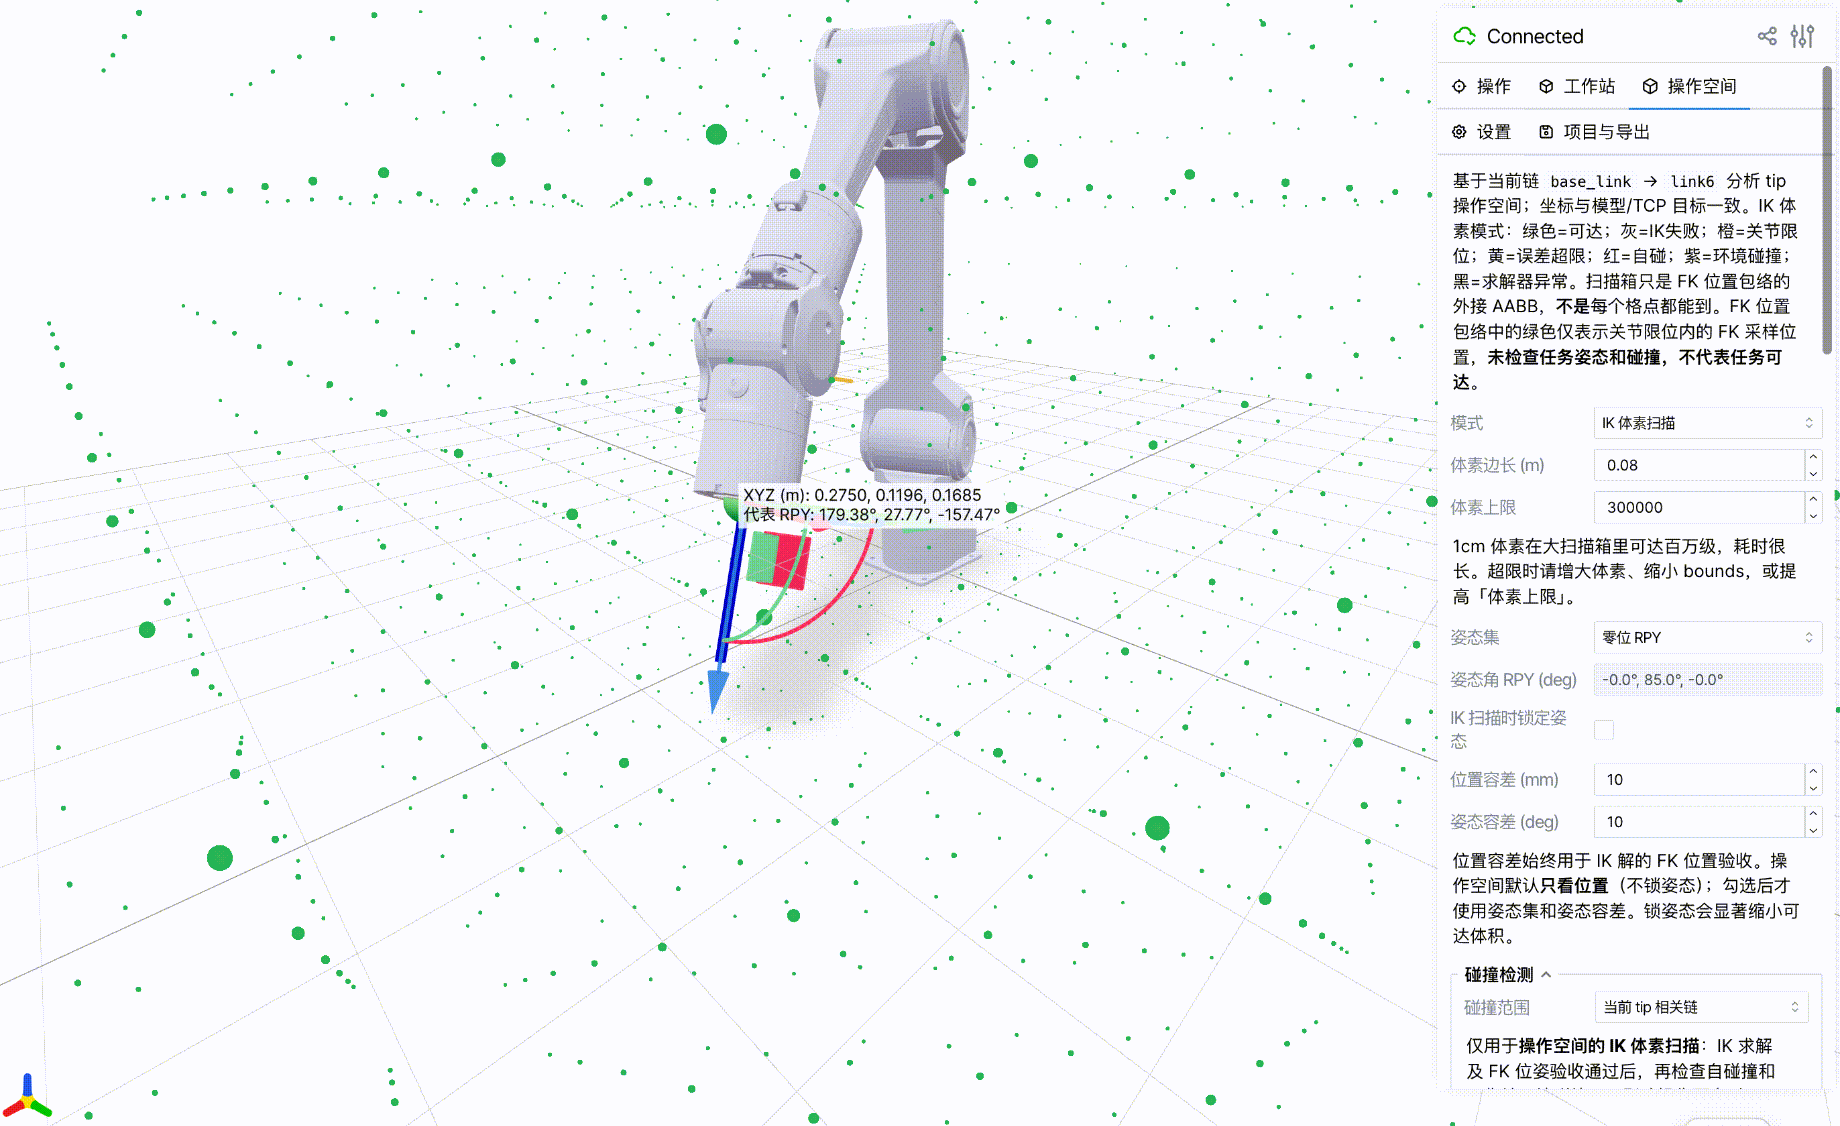
TaskReach 机器人运动学与工作空间分析界面演示
FK SAMPLING+IK VOXELS+COLLISION CHECK+WORKCELL

CORE CAPABILITIES

从“理论可达”到“现场可用”

不只显示一个漂亮的机器人模型。TaskReach 把关节限制、目标姿态、碰撞环境和工艺空间放进同一套分析流程。

01

FK 工作空间点云

快速采样机器人构型,生成末端可达区域,直观看到设备选型与安装位置的边界。

JOINT SPACE → CARTESIAN SPACE
02

IK 体素可达性

按位置和姿态扫描目标空间,区分可达、不可达与碰撞状态,并保留对应关节解。

POSE GRID → IK SOLUTION
03

碰撞与工作站验证

将机器人、工具与工作站放在同一场景,提前发现自碰撞和环境干涉。

ROBOT + TOOL + WORKCELL

ONE LOCAL WORKFLOW

四步完成一次机器人方案验证

阅读完整流程 →
  1. 01

    导入

    加载 URDF 或完整机器人描述包

  2. 02

    配置

    设置运动链、工具、工件与采样范围

  3. 03

    计算

    执行 FK、IK、碰撞与可达性扫描

  4. 04

    交付

    保存项目,导出结果用于评审和复现

START LOCAL

免费开始,按任务选择能力。

Community 面向学习、评估和非商业验证;Pro 面向商业项目、复杂工作站分析与客户交付。

COMMUNITY

公开下载

免费开始机器人可达性分析

  • URDF 与机器人描述包导入
  • FK 点云与 IK 体素扫描
  • 当前运动链自碰撞检查
  • 本地项目保存与结果导出
查看下载方式

PRO

14 天免费评估

处理复杂项目并交付专业成果

  • 包含 Community 全部能力
  • 工作站环境碰撞与多姿态覆盖
  • 多路点 TCP 轨迹与冗余臂姿态引导
  • 离线交互式 HTML 与商业使用许可
  • 正式授权永久使用已覆盖版本,含一年更新维护
了解 Pro 与申请评估

TASKREACH COMMUNITY

把第一个机器人方案,
在本机验证清楚。

下载桌面预览版 →